Asynchronní elektromotory: schéma, princip činnosti a zařízení
Aby elektřina vykonala užitečnou práci, musí být elektrická energie přeměněna na mechanickou energii.
Pro tento účel se v průmyslových střídavých elektrických sítích používají dva typy elektromotorů: asynchronní (AD) a synchronní (SD).
- Oba typy strojů se skládají ze stacionárního statoru a rotujícího rotoru;
- základem statoru obou typů elektromotorů je elektromagnetický systém (ocelové jádro s vinutími), uzavřený v pouzdře z nemagnetického materiálu;
- Statorová vinutí, připojená k průmyslové elektrické síti, vytvářejí elektromagnetické pole s kruhovou periodickou změnou vektoru intenzity.
Ve vztahu k synchronnímu pohonu se stator často nazývá kotva a rotor induktor. Mezi těmito pojmy existuje sémantický rozdíl.
Definice stator a rotor se vztahují na pevné a pohyblivé části stroje. Názvy kotva a induktor mají funkční význam a vztahují se na stejnosměrné a synchronní stroje.
V GOST 27471-87 je kotva definována jako součást elektromotoru, v jehož vinutí protéká zatěžovací proud, a induktor jako rotor nebo stator synchronního stroje s budicím vinutím nebo permanentním magnetem.
To znamená, že obecně platí, že stator i rotor mohou být jak kotvou, tak induktorem. Protože však synchronní provedení se statorem – induktorem a rotorem – kotvou lze připsat výjimkám, takové vzácné konstrukce se v popisech obvykle neuvažují.
KONSTRUKČNÍ ROZDÍLY MEZI ASYNCHRONNÍMI A SYNCHRONNÍMI MOTORY
Hlavní rozdíly spočívají v konstrukci vinutí rotoru a principu generování točivého momentu.
Asynchronní motor.
Vinutí rotoru asynchronního motoru může být zkratováno („klec nakrátko“) nebo prostřednictvím dodatečných odporů připojených vně motoru.
První typ se nazývá „motor s kotvou nakrátko“, druhý – „fázový rotor“. Dodatečné odpory ve vinutí fázového rotoru slouží k usnadnění spouštění, po kterém jsou posunuty.
Blok rezistoru je připojen k vinutí fázového rotoru posuvnými kontakty kolektorového mechanismu. Asynchronní motor s „klecí veverky“ kolektor nemá.
Když je na vinutí statoru přivedeno napětí, vytvoří se kruhové magnetické pole, jehož rotace způsobuje vznik indukčního EMF a v důsledku toho proudu v tyčích „klece veverky“.
Podle Ampérova zákona působí na každou tyč s proudem v magnetickém poli statoru síla směřující kolmo k tyči, tj. tečně k povrchu rotoru, která vytváří točivý moment.
Indukční elektromotorická síla a proud ve vinutí rotoru vznikají pouze tehdy, když je rozdíl mezi frekvencí otáčení hřídele motoru a magnetickým polem statoru.
Proto je u asynchronního motoru frekvence otáčení pole vždy větší než frekvence otáčení hřídele motoru. Odtud název – asynchronní motor.
Synchronní motor.
Budící vinutí je umístěno na induktoru synchronního motoru na střídavý proud a je napájeno z externího stejnosměrného zdroje přes kolektorový mechanismus.
Pro usnadnění spouštění elektromotoru je na jeho rotoru umístěna také zkratovaná „klec veverky“, která se nazývá tlumicí vinutí.
Kruhové statorové pole způsobuje vznik Ampérovy síly působící na budicí vinutí. Protože však budicí proud statorového motoru nezávisí na magnetickém poli statoru, ale je vytvářen externím zdrojem, jeho induktor se roztáčí na frekvenci otáčení pole. Proto se motor nazývá synchronní.
Start se provádí pomocí tlumicího vinutí v asynchronním režimu, budicí vinutí je odpojeno. Když frekvence otáčení dosáhne asynchronní hodnoty, je dodáván budicí proud a frekvence se zvyšuje na synchronní hodnotu.
ROZDÍL V APLIKACI
- rychlost otáčení je stabilnější a nemá výraznou závislost na zatížení hřídele a úrovni síťového napětí;
- vyšší přetížitelnost;
- Motory s automatickou regulací budicího proudu jsou schopny udržovat optimální napětí v síti.
Asynchronní spotřebovávají spolu s činnou energií i velké množství jalové energie, která je spolu s činnou složkou přenášena po vedeních, což zvyšuje ztráty.
Ve velkých odběrných uzlech to vede k deficitu jalového výkonu a výraznému poklesu napětí. V tomto případě se k výrobě jalového výkonu používají kondenzátorové baterie nebo synchronní kompenzátory.
Použití synchronních motorů místo asynchronních motorů tento problém řeší, protože synchronní motory mohou pracovat v širokém rozsahu hodnot cos φ, a to nejen nespotřebovávajíc jalový výkon, ale také jej dodávající do elektrické sítě.
* * *
© 2014–2025 Všechna práva vyhrazena.
Materiály stránek mají informační charakter, mohou vyjadřovat názor autora a nesmějí být používány jako směrnice a normativní dokumenty.
Asynchronní elektromotor je elektrická jednotka s rotujícím rotorem. Rychlost otáčení rotoru se liší od rychlosti otáčení magnetického pole statoru. To je jedna z důležitých vlastností provozu jednotky, protože pokud se otáčky vyrovnají, magnetické pole neindukuje proud v rotoru a působení síly na rotorovou část se zastaví. Proto se motor nazývá asynchronní (synchronní motory mají stejnou rychlost otáčení).
V tomto článku se zaměříme na to, jaké je provozní schéma takového motoru a hlavně, jak efektivní je při jeho provozu.
Zařízení a princip činnosti
Proud ve vinutí statoru vytváří rotující magnetické pole. Toto pole indukuje v rotoru proud, který začne interagovat s magnetickým polem takovým způsobem, že se rotor začne otáčet ve stejném směru jako magnetické pole.
Relativní rozdíl mezi otáčkami rotoru a frekvencí střídavého magnetického pole se nazývá skluz. V ustáleném stavu je skluz malý: 1-8% v závislosti na výkonu.
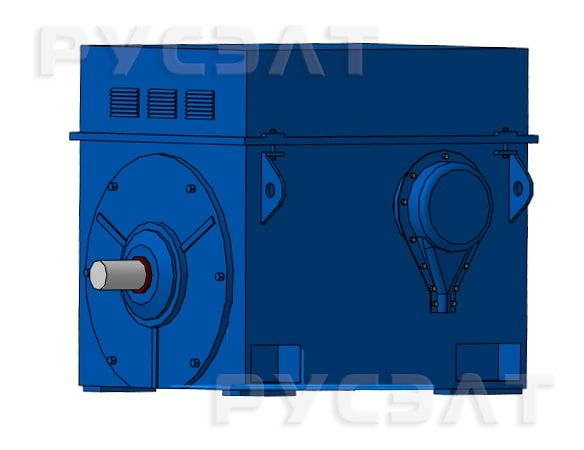
Indukční motor
Více o principech činnosti asynchronního elektromotoru – zejména na příkladu trojfázového agregátu si můžete přečíst zde na webových stránkách v jednom z našich materiálů. Dále se podíváme na to, jaké typy asynchronních elektrických strojů existují.
Typy asynchronních motorů
Existují 3 základní typy asynchronních elektromotorů:
- 1-fázový – s rotorem nakrátko
- 3-fázový – s rotorem nakrátko
- 3-fázový – s vinutým rotorem
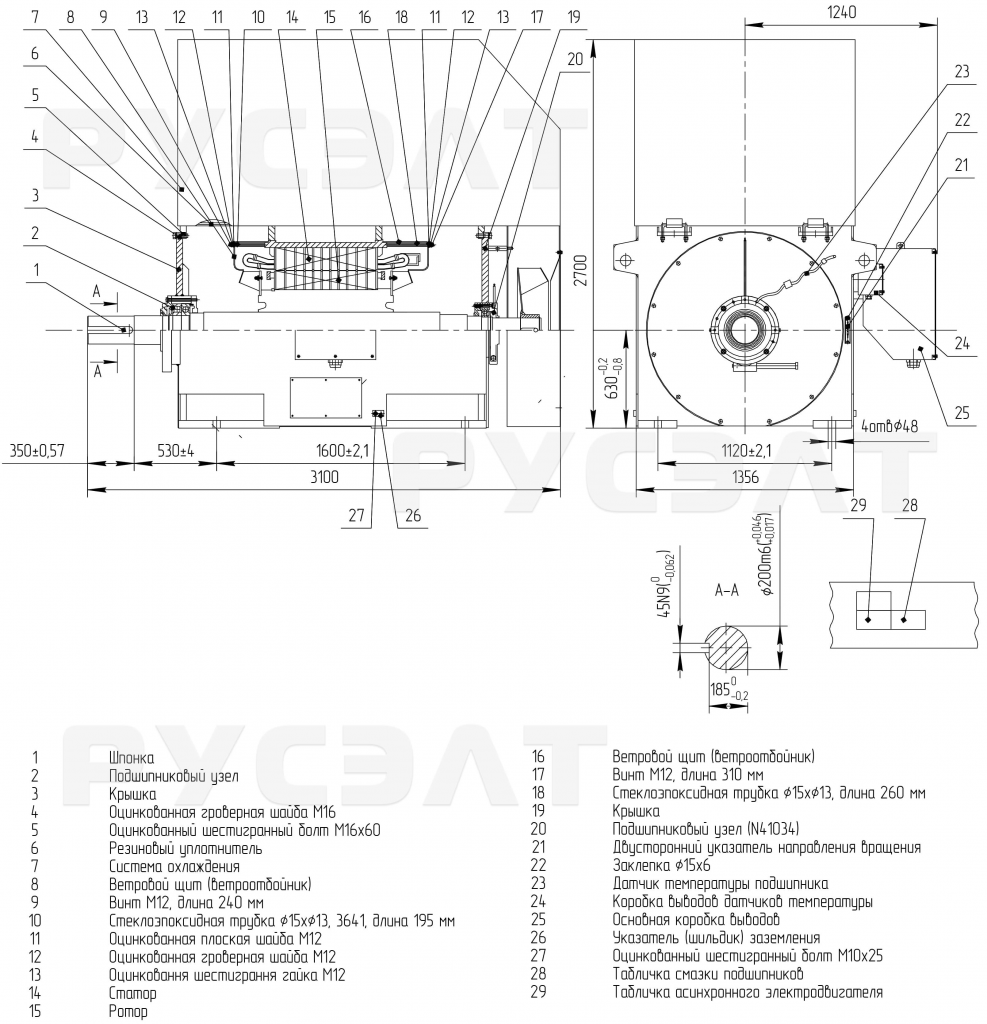
Schéma konstrukce asynchronního motoru s rotorem nakrátko
To znamená, že motory jsou klasifikovány podle počtu fází (1 a 3) a podle typu rotoru – klec nakrátko a fáze. V tomto případě není počet fází s instalovaným typem rotoru nijak propojen.
Dalším typem je asynchronní motor s masivním rotorem. Rotor je celý vyroben z feromagnetického materiálu a je to vlastně ocelový válec, který plní roli jak magnetického jádra, tak i vodiče (místo vinutí). Tento typ motoru je velmi odolný a má vysoký rozběhový moment, ale v rotoru může docházet k velkým ztrátám energie a může se velmi zahřát.
Který rotor je lepší, fázový nebo veverčí klec?
- Víceméně konstantní rychlost bez ohledu na různé zatížení
- Přijatelnost krátkodobých mechanických přetížení
- Jednoduchý design, snadné spouštění a automatizace
- Vyšší cos φ (účiník) a účinnost než motory s vinutým rotorem
- Potíže s regulací rychlosti otáčení
- Vysoký startovací proud
- Nízký koeficient výkonu při nízké zátěži
- Vysoký rozběhový moment
- Přijatelnost krátkodobých mechanických přetížení
- Víceméně konstantní otáčky při různém přetížení
- Nižší startovací proud než motory s kotvou nakrátko
- Možnost použití automatických startovacích zařízení
- Velké rozměry
- Účiník a účinnost jsou nižší než u motorů s kotvou nakrátko
Jaký motor je lepší vybrat?
Asynchronní nebo kolektorový? Synchronní nebo asynchronní? Nelze jednoznačně říci, že určitý typ motoru je lepší. Ve prospěch asynchronních modelů hovoří následující výhody.
- Relativně nízké náklady
- Nízké provozní náklady
- Při připojení k síti nejsou potřeba převodníky (pouze pro zátěže, které nevyžadují regulaci rychlosti)
- Není potřeba další zdroj energie – na rozdíl od synchronních analogů
Asynchronní systémy však mají nevýhody. A to:
- Nízký rozběhový moment
- Vysoký startovací proud
- Nedostatek možnosti upravit rychlost při připojení k síti
- Omezení maximální rychlosti frekvencí sítě
- Vysoká závislost elektromagnetického momentu na napájecím napětí
- Nízký účiník – na rozdíl od synchronních jednotek
Všechny výše uvedené nevýhody však lze odstranit, pokud je asynchronní motor napájen ze statického frekvenčního měniče. Pokud navíc dodržíte provozní řád a jednotky nepřetěžujete, budou vám dobře sloužit dlouhou dobu.
Ale i když mají synchronní stroje docela konkurenční výhody, většina motorů je dnes asynchronních. Průmysl, zemědělství, bydlení a komunální služby a mnoho dalších sektorů je využívá pro jejich vysokou efektivitu. Účinnost však může být výrazně snížena v důsledku takových parametrů, jako jsou:
- Vysoký startovací proud
- Slabý startovací moment
- Nesoulad mezi mechanickým točivým momentem na hnacím hřídeli a mechanickým zatížením (to vyvolává vysoký nárůst proudové síly a nadměrné zatížení během spouštění, stejně jako snížení účinnosti při sníženém zatížení)
- Neschopnost přesně nastavit rychlost zařízení
Další faktory, na kterých závisí účinnost asynchronního elektromotoru, jsou:
- stupeň zatížení motoru ve vztahu ke jmen
- design a model
- stupeň opotřebení
- odchylka síťového napětí od jmenovitého.
Jak se vyhnout snížení účinnosti?
- Zajištění stabilní úrovně zatížení – ne nižší než 75 %
- Zvyšující se účiník
- Upravte napětí a frekvenci dodávaného proudu
Chcete-li to provést, použijte:
- Frekvenční měniče – plynule mění otáčky motoru změnou frekvence napájecího napětí
- Softstartéry – omezují rychlost náběhu startovacího proudu a jeho maximální hodnotu, jako jeden z faktorů, kvůli kterému klesá účinnost
Asynchronní motor má tedy poměrně širokou škálu použití a používá se v mnoha ekonomických a průmyslových oblastech činnosti. U nás v RUSELT máme široký výběr elektromotorů tohoto typu, které můžete pořídit za výrazně výhodnější ceny než konkurence.